| 关键字: |
| 全面综述了实时以太网技术国内外的现状,研究了工业网络实时性要求,给出工业以太网和实时以太网定义,较深入剖析了六种主要实时以太网的通信协议。同时论述了实时以太网今后的发展趋势。 |
1 工业控制网络的实时性要求
人们知道,用于工业自动化系统的网络通信技术来源于IT信息技术的计算机网络技术,但是又不同于一般的计算机网络通信,这是因为IT网络通信是以传递信息为最终目的,而工业控制网络传递信息是以引起物质或能量的运动为最终目标。所以,用于测量和控制的数据通信的主要特点是:允许对事件进行实时响应的事件驱动通信;很高的可用性;很高的数据完整性;在有电磁干扰和地电位差的情况下能正常工作;以及使用工厂内专用的传输线等。其中,最主要的要求是网络通信的高实时性。实时(real time)的含义是指数据处理就像发生在数据产生的时刻,其响应没有大的延时。
对于工业自动化系统来说,目前根据不同的应用场合,将实进性要求划分为三个范围,它们是:信息集成和较低要求的过程自动化应用场合,实时响应时间要求是100ms或更长;绝大多数的工厂自动化应用场合实时响应时间的要求最少为5~10ms;对于高性能的同步运动控制应用,特别是在100个节点下的伺服运动控制应用场合,实时响应时间要求低于1ms,同步传送和抖动小于1μs。工业控制网络的实时性还规定了许多技术指标,如交付时间、吞吐量、时间同步、时间同步精度、以及冗余恢复时间等。对于这些性能指标都有详细的规定,如我国制定的“用于工业测量与控制系统的EPA系统结构与通信标准”的国家标准中规定网络的时间同步精度为8个等级,即:0―无精度要求;1―时间同步精度<1s;2―时间同步精度<100ms;3―时间同步精度<10ms;4―时间同步精度<1ms;5―时间同步精度<100μs;6―时间同步精度<10μs;7―时间同步精度<1μs。
2 工业以太网与实时以太网
长期以来,由于现场总线争议不休,互通与互操作问题很难解决,于是现场总线开始转向以太网。经过近几年的努力,以太网技术已经被工业自动化系统广泛接受。众所周知Ethernet网络出现于1975年,并于1982年制定成为IEEE 802.3标准的第一版本。1990年2月该标准正式成为ISO/IEC 8802.3国际标准。在这期间,Ethernet从最初10Mbps以太网,过渡到100Mbps快速以太网和交换式以太网,直至发展到今天的光纤以太网和万兆以太网。可以说,开放的Ethernet是三十年来发展最成功的网络技术,它是在与IEEE 802.4令牌总线局域网和IEEE 802.5令牌环局域网两个对手的竞争中脱颖而出的,并导致了一场信息技术的革命。Ethernet网的快速发展和广泛应用有力地推动了高技术芯片和系统开发,从而大大提高了网络性能和降低了系统成本。因而,Ethernet每年在世界上的安装量超过上亿个节点。
通常,人们习惯上将用于工业控制系统的以太网统称为工业以太网。但是,如果仔细划分,按照国际电工委员会SC65C的定义,工业以太网是用于工业自动化环境,符合IEEE 802.3标准,按照IEEE 802.1D“媒体访问控制(MAC)网桥”规范和IEEE 802.1Q“局域网虚拟网桥”规范,对其没有进行任何实时扩展(extension)而实现的以太网。通过采用减轻以太网负荷、提高网络速度、采用交换式以太网和全双工通信、采用信息级和流量控制及虚拟局域网等技术,到目前为止可以将工业以太网的实时响应时间做到5~10ms,相当于现有的现场总线。工业以太网在技术上与商用以太网是兼容的。
对于响应时间小于5ms的应用,工业以太网已不能胜任,为了满足高实时性能应用的需要,各大公司和标准组织纷纷提出各种提升工业以太网实时性的技术解决方案。这些方案建立在IEEE 802.3标准的基础上,通过对其和相关标准的实时扩展提高实时性,并且做到与标准以太网的无缝连接,这就是实时以太网(Real Time Ethernet,简称RTE)。为了规范这部分工作的行为,2003年5月,IEC/SC65C专门成立了WG11实时以太网工作组,该工作组负责制定 IEC 61784-2“基于ISO/IEC 8802.3的实时应用系统中工业通信网络行规”国际标准,在该标准中包括:Communication Profile Family 2 Ethernet/IP;CPF 3 PROFINET;CPF4 P-NET;CPF6 Interbus;CPF10 VNET/IP;CPF11 TCNET;CPF12 EtherCAT;CPF13 Ethernet Powerlink;CPF14 EPA(中国);CPF15 MODBUS/TCP和CPF16SERCOS等11种实时以太网行规集。其中,包括我国EPA实时以太网标准的6个新增实时以太网将以IEC PAS(Publicly Available Specification)公共可用规范予以发表。在上述实时以太网技术中,将有六个主要的竞争者:EPA、EtherCAT、Ethernet PowerLink、PROFINET、MODBUS-IDA和Ethernet/IP。
3 六种主要实时以太网通信协议分析
根据实时以太网实时扩展的不同技术方案,可将实时以太网通信协议模型分为4类,如图1所示。
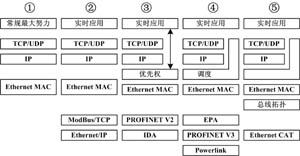
图1 实时以太网按实时扩展方案分类
图1中的①是经过常规最大努力提高实时性,一般工业以太网的通信协议模型;②是采用在TCP/IP之上进行实时数据交换方案;③是采用经优化处理和提供旁路实时通道的通信协议模型;④是采用集中调度提高实时性的解决方案;⑤是采用类似Interbus现场总线“集总帧”通信方式和在物理层使用总线拓扑结构提升以太网实时性能。图1中同时给出了六种实时以太网技术方案的归类情况。由于实时以太网技术涉及很多方面,限于篇幅,这里仅对通信协议做简要论述与分析。
3.1 EPA实时以太网
EPA(Ethernet for Plant Automation)用于工业测量与控制系统的以太网标准是在国家科技部“863”计划的支持下,由浙江大学、浙大中控、中科院沈阳自动化所、重庆邮电学院、大连理工大学、清华大学等单位联合成立的标准起草工作组起草。
EPA网络拓朴结构如图2所示,它由两级网络组成,即过程监控级L2网和现场设备级L1网。
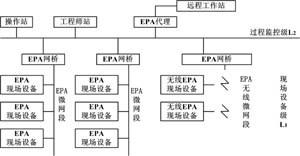
图2 EPA系统网络拓朴结构
现场设备级L1网用于工业生产现场的各种现场设备(如变送器、执行机构和分析仪器等)之间以及现场设备与L2网的连接;过程监控级L2网主要用于控制室仪表、装置以及人机接口之间的连接。无论是L1网还是L2网,均可分为一个或几个微网段。
在EPA系统中,将控制网络划分为若干个控制区域,每个控制区域即为一个微网段。每个微网段通过EPA网桥与其它网段分隔,该微网段内EPA设备间的通信被限制在本控制区域内进行,而不会占用其它网段的带宽资源。处于不同微网段内的EPA设备间的通信,需由相应的EPA网桥转发控制。
为了提高网络的实时性能,EPA对ISO/IEC 8802.3协议规定的数据链路层进行了扩展,在其之上增加了一个EPA通信调度管理实体(Communication Scheduling Management Entity,简称EPA-CSME)。EPA-CSME不改变IEC 8802.3数据链路层提供给DLS-User的服务,也不改变与物理层的接口,只是完成对数据报文的调度管理。该数据链路层模型如图3所示。
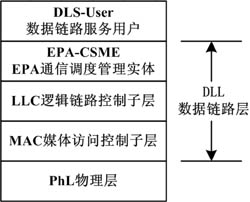
图3 EPA数据链路层模型
EPA-CSME通信调度管理实体支持:完全基于CSMA/CD的自由竞争的通信调度和基于分时发送的确定性通信调度。对于第一种通信调度,EPA-CSME直接传输DLE与DLS-User之间交互的数据,而不作任何缓存和处理。对于第二种通信调度,每个EPA设备中的EPA-CSME将DLS-Use DATA根据事先组态好的控制时序和优先级大小,传送给DLE,由DLE处理后通过PhLE发送到网络,以避免两个设备在同一时刻向网络上同时发送数据,避免报文碰撞。下面介绍EPA通信调度的具体规程。
在一个EPA微网段内,所有EPA设备的通信均按周期进行,完成一个通信周期所需的时间T称为一个通信宏周期。通信宏周期T分为两个阶段,第一个阶段为周期报文传输阶段Tp,第二个阶段为非周期报文传输阶段Tn,如图4所示。
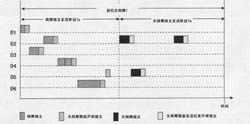
图4 EPA通信调度示意图
在周期报文传输阶段Tp,每个EPA设备向网络上发送的报文是包含周期数据的报文。周期数据是指与过程有关的数据,如需要按控制回路的控制周期传输的测量值、控制值,或功能块输入、输出之间需要按周期更新的数据。周期报文的发送优先级应为最高。
在非周期报文传输阶段Tn,每个EPA设备向网络上发送的报文包含非周期数据的报文。非周期数据是指用于以非周期方式在两个通信伙伴间传输的数据,如程序的上下载数据、变量读写数据、事件通知、趋势报告等数据,以及诸如ARP、RARP、HTTP、FTP、TFTP、ICHP、IGMP等应用数据。非周期报文按其优先级高低、IP地址大小及时间有效方式发送。
EPA实时以太网标准定义了基于ISO/IEC 8802.3、RFC 791、RFC 768和RFC 793等协议的EPA系统结构、数据链路层协议、应用层服务定义与协议规范,以及基于XML的设备描述规范。该规范面向控制工程师的应用实际,在关键技术攻关的基础上,结合工程应用实践,形成了微网段化系统结构、确定性通信调度、总线供电、分层网络安全控制策略、冗余管理、三级式链路访问关系、基于XML的设备描述语言等方面的特色,并拥有完全的自主知识产权。目前,EPA已有多种产品,包括基于EPA的变送器、执行器、现场控制器、数据采集器、远程分散控制站、无纸记录仪等产品,基于EPA的分布式网络控制系统已在化工厂得到成功应用。
3.2 Ethernet/IP实时以太网
Ethernet/IP实时以太网技术由ControlNet国际组织CI、工业以太网协会IEA和开放的DeviceNet供应商协会ODVA等共同开发的工业网络标准。
Ethernet/IP实时扩展成功之处在于TCP/IP之上附加CIP(Common Industrial Protocol),在应用层进行实进数据交换和运行实时应用,其通信协议模型如图5所示。
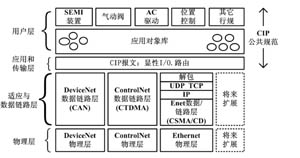
图5 Ethernet/IP通信协议模型
CIP的控制部分用于实时I/O报文或隐形报文。CIP的信息部分用于报文交换,也称作显性报文。ControlNet、DeviceNet和Ethernet/IP都使用该协议通信,三种网络分享相同的对象库,对象和装置行规使得多个供应商的装置能在上述三种网络中实现即插即用。Ethernet/IP能够用于处理多达每个包1 500个字节的大批量数据,它以可予报方式管理大批量数据。
2003年ODVA组织将IEEE 1588精确时间同步协议用于Ethernet/IP,制定了CIPsync标准以进一步提高Ethernet/IP的实时性。该标准要求每秒钟由主控制器广播一个同步化信号到网络上的各个节点,要求所有节点的同步精度准确到微秒级。为此,芯片制造商增加一个“加速”线路到以太网芯片,从而将性能改善到500毫微秒的精度。由此可见,CIPsync是CIP的实时扩展。
3.3 Modbus-IDA实时以太网
Modbus组织和IDA(Interface for Distributed Automation)集团都致力于建立基于Ethernet TCP/IP和Web互连网技术的分布式智能自动化系统,为了提高竞争力,2003年10月,两个组织宣布合并,联手开发Modbus-IDA实时以太网。
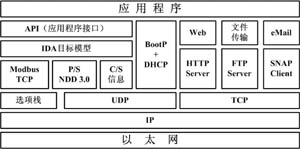
图6 Modbus-IDA通信协议模型
Modbus-IDA实时扩展的方案是为以太网建立一个新的实时通信应用层,采用一种新的通信协议RTPS(Real-Time Publish/Subscribe)实现实时通信,该协议的实现则由一个中间件来完成。Modbus-IDA通信协议模型如图6所示,该模型建立在面向对象的基础上,这些对象可以通过API应用程序接口被应用层调用。通信协议同时提供实时服务和非实时服务。非实时通信基于TCP/IP协议,充分采用IT成熟技术,如基于网页的诊断和配置(HTTP)、文件传输(FTP)、网络管理(SNMP)、地址管理(BOOTP/DHCP)和邮件通知(SMTP)等;实时通信服务建立在RTPS实时发布者/预订者模式和Modbus协议之上。RTPS协议及其应用程序接口(API)由一个对各种设备都一致的中间件来实现,它采用美国RTI(Real-Time Innovations)公司的NDDS 3.0(Network Data Delivery Service)实时通信系统。RTPS建立在Pubilsh/Subscribe模式基础上,并进行了扩展,增加了设置数据发送截止时间、控制数据流速率和使用多址广播等功能。它可以简化为一个数据发送者和多个数据接收者之间通信编程的工作,极大地减轻网络的负荷。RTPS构建在UDP协议之上,Modbus协议构建在TCP协议之上。
3.4 PROFINET实时工业以太网
PROFINET实时工业以太网是由Profibus International(PI)组织提出的基于以太网的自动化标准。从2004年开始,PI与Interbus Club(Interbus总线俱乐部)联手,负责合作开发与制定标准。PROFINET构成从I/O级直至协调管理级的基于组件的分布式自动化系统的体系结构方案,PROFIBUS技术和INTERBUS现场总线技术可以在整个系统中无缝地集成。
PROFINET已有三个版本,在这些版本中,PROFINET提出了对IEEE 802.1D和IEEE 1588进行实时扩展的技术方案,并对不同实时要求的信息采用不同的实时通道技术。PROFINET通信协议模型如图7所示。
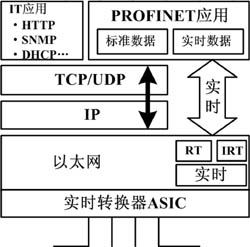
图7 PROFINET通信协议模型
从图7中可以看出,PROFINET提供一个标准通信通道和两类实时通信通道。标准通道是使用TCP/IP协议的非实时通信通道,主要用于设备参数化、组态和读取诊断数据。实时通道RT是软实时SRT(Software RT)方案,主要用于过程数据的高性能循环传输、事件控制的信号与报警信号等。它旁路第三层和第四层,提供精确通信能力。为优化通信功能,PROFINET根据IEEE 802.1p定义了报文的优先级,最多可用7级。实时通道IRT采用了IRT(Isochronous Real-Time)等时同步实时的ASIC芯片解决方案,以进一步缩短通信栈软件的处理时间,特别适用于高性能传输、过程数据的等时同步传输、以及快速的时钟同步运动控制应用,在1ms时间周期内,实现对100多个轴的控制,而抖动不足1μs。
3.5 Ethernet PowerLink实时以太网
Ethernet PowerLink由奥地利B&R公司于2001年开发,并在2002年成立了EPSG(Ethernet PowerLink Standardigation Group)组织。EPSG的战略伙伴有CIA/CANOpen,这是设备级通信协议和行规的用户集团以及IAONA工业自动化开放网络体系结构集团等。
PowerLink协议对第3和第4层的TCP/UDP/IP栈进行了实时扩展。增加的基于TCP/IP的Async中间件用于异步数据传输,Isochron等时中间件用于快速、周期的数据传输。PowerLink通信协议模型如图8所示。
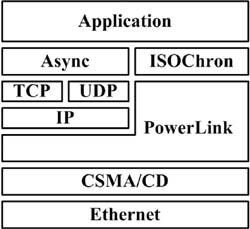
图8 PowerLink通信协议模型
从图8可看出, PowerLink栈控制着网络上的数据流量。Ethernet PowerLink避免网络上数据冲突的方法是采用SCNM(Slot Communication Network Management)时间片通信网络管理机制。SCNM能够做到无冲突的数据传输,专用的时间片用于调度的等时同步传送的实时数据;共享的时间片用于异步的数据传输。在网络上,只能指定一个站为管理站,它为所有网络上的其它站建立一个配置表和分配的时间片,只有管理站能接收和发送数据,其它站只有在管理站授权下才能发送数据。为此PowerLink需要采用基于IEEE 1588的时间同步。
3.6 EtherCAT实时以太网
EtherCAT(Ethernet for Control Automation Technology)由德国Beckhoff公司开发,并得到ETG(EtherCAT Technolgy Group)组织的支持。EtherCAT是一个可用于现场级的超高速I/O网络,它使用标准的以太网物理层和常规的以太网卡,媒体可为双绞线或光纤。
Ethernet技术用于现场级的最大问题是通信效率低,用于传送现场数据的Ethernet帧最短为84字节(包括分组间隙IPG)。按照理论计算值,以太网的通信效率仅为0.77%,Interbus现场总线的通信效率高达52%。于是,EtherCAT采用了类似Interbus技术的集总帧等时通信的原理,如图9所示。EtherCAT开发了专用ASIC芯片FMMU(Fieldbus Memory Management Unit)用于I/O模块, 这样一来,EtherCAT可采用标准以太网帧,并以特定的环状拓朴发送数据,在FMMU现场总线存储器管理单元的控制下,网络上的每个站(或I/O单元)均从以太网帧上取走与该站有关的数据,或者插入该站要输出的数据。EtherCAT还通过内部优先级系统,使实时以太网帧比其它数据帧有较高的优先级。组态数据只在实时数据的传输间隙期间传送或通过专用通道传送。EtherCAT采用IEEE 1588时间同步机制实现分布式时钟精确同步。从而使EtherCAT可以在30μs内处理1 000个开关量,或在50μs内处理200个16位模拟量,其通信能力可以使100个伺服轴的控制、位置和状态数据在100μs内更新。
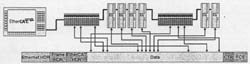
图9 EtherCAT集总帧等时通信